CAN bus J1939: la comunicazione digitale nei mezzi industriali
Il CAN bus J1939 è un protocollo di comunicazione utilizzato per permettere a diverse centraline elettroniche di scambiarsi dati all’interno di veicoli e macchine. Lo standard nasce per applicazioni su veicoli industriali e comprende anche mezzi utilizzati fuori strada, macchine agricole, mezzi da costruzione e altre applicazioni basate su componenti derivati dal settore automotive.
Il suo funzionamento si basa sulla rete CAN (Controller Area Network), sulla quale le unità elettroniche possono trasmettere e ricevere informazioni senza dover utilizzare un collegamento dedicato tra ogni singolo dispositivo.
Per questo motivo, la comunicazione CAN è particolarmente adatta a sistemi nei quali più centraline devono condividere dati. Regime motore, parametri di funzionamento e altre informazioni possono essere disponibili sulla rete e acquisiti da dispositivi compatibili con lo standard.
Protocollo J1939: come è strutturato un messaggio CAN
Il protocollo J1939 utilizza un identificatore CAN esteso da 29 bit. Questa struttura contiene informazioni che permettono di identificare il messaggio, la sua priorità e il dispositivo che lo ha trasmesso. Una parte fondamentale dell’identificatore è il PGN (Parameter Group Number), utilizzato per identificare il gruppo di parametri trasmesso.
Il PGN è composto da diversi campi, tra cui PDU Format e PDU Specific. A seconda della struttura utilizzata, il campo specifico può rappresentare un indirizzo di destinazione oppure un’estensione del gruppo. L’identificatore comprende inoltre l’indirizzo della sorgente e i bit dedicati alla priorità del messaggio.
All’interno del messaggio vengono trasmessi i dati associati al relativo gruppo di parametri. I singoli valori sono definiti attraverso gli SPN (Suspect Parameter Numbers), che stabiliscono quali informazioni sono contenute nel messaggio e come devono essere interpretate.
PGN e SPN: come interpretare i dati
Per leggere correttamente una rete J1939 non basta quindi intercettare il segnale CAN. Occorre sapere quale PGN si sta acquisendo e come interpretare gli SPN contenuti nel relativo messaggio.
Questa struttura standardizzata permette a dispositivi compatibili di riconoscere le informazioni presenti sulla rete senza dover trattare ogni dato come un segnale completamente indipendente.
CAN bus mezzi pesanti: dove viene utilizzato il J1939
Il CAN bus per mezzi pesanti trova applicazione in numerosi contesti nei quali sono presenti sistemi elettronici distribuiti. Lo standard SAE J1939 è stato sviluppato per veicoli leggeri, medi e pesanti, sia stradali sia off-road, oltre che per macchine da costruzione e agricole.
Tra gli ambiti interessati rientrano quindi camion e autobus, ma anche mezzi d’opera e macchine da lavoro come quelle impiegate nei cantieri. La stessa famiglia di standard contempla inoltre applicazioni stazionarie che utilizzano componenti derivati dai veicoli, come i gruppi elettrogeni.
Su questi mezzi la rete CAN può mettere in comunicazione diverse unità elettroniche e rendere disponibili informazioni utili al funzionamento del veicolo. L’interesse per la lettura di questi dati cresce quando occorre integrare strumenti di acquisizione esterni senza intervenire sull’impianto originale.
CAN bus e mezzi da lavoro: l’acquisizione degli RPM
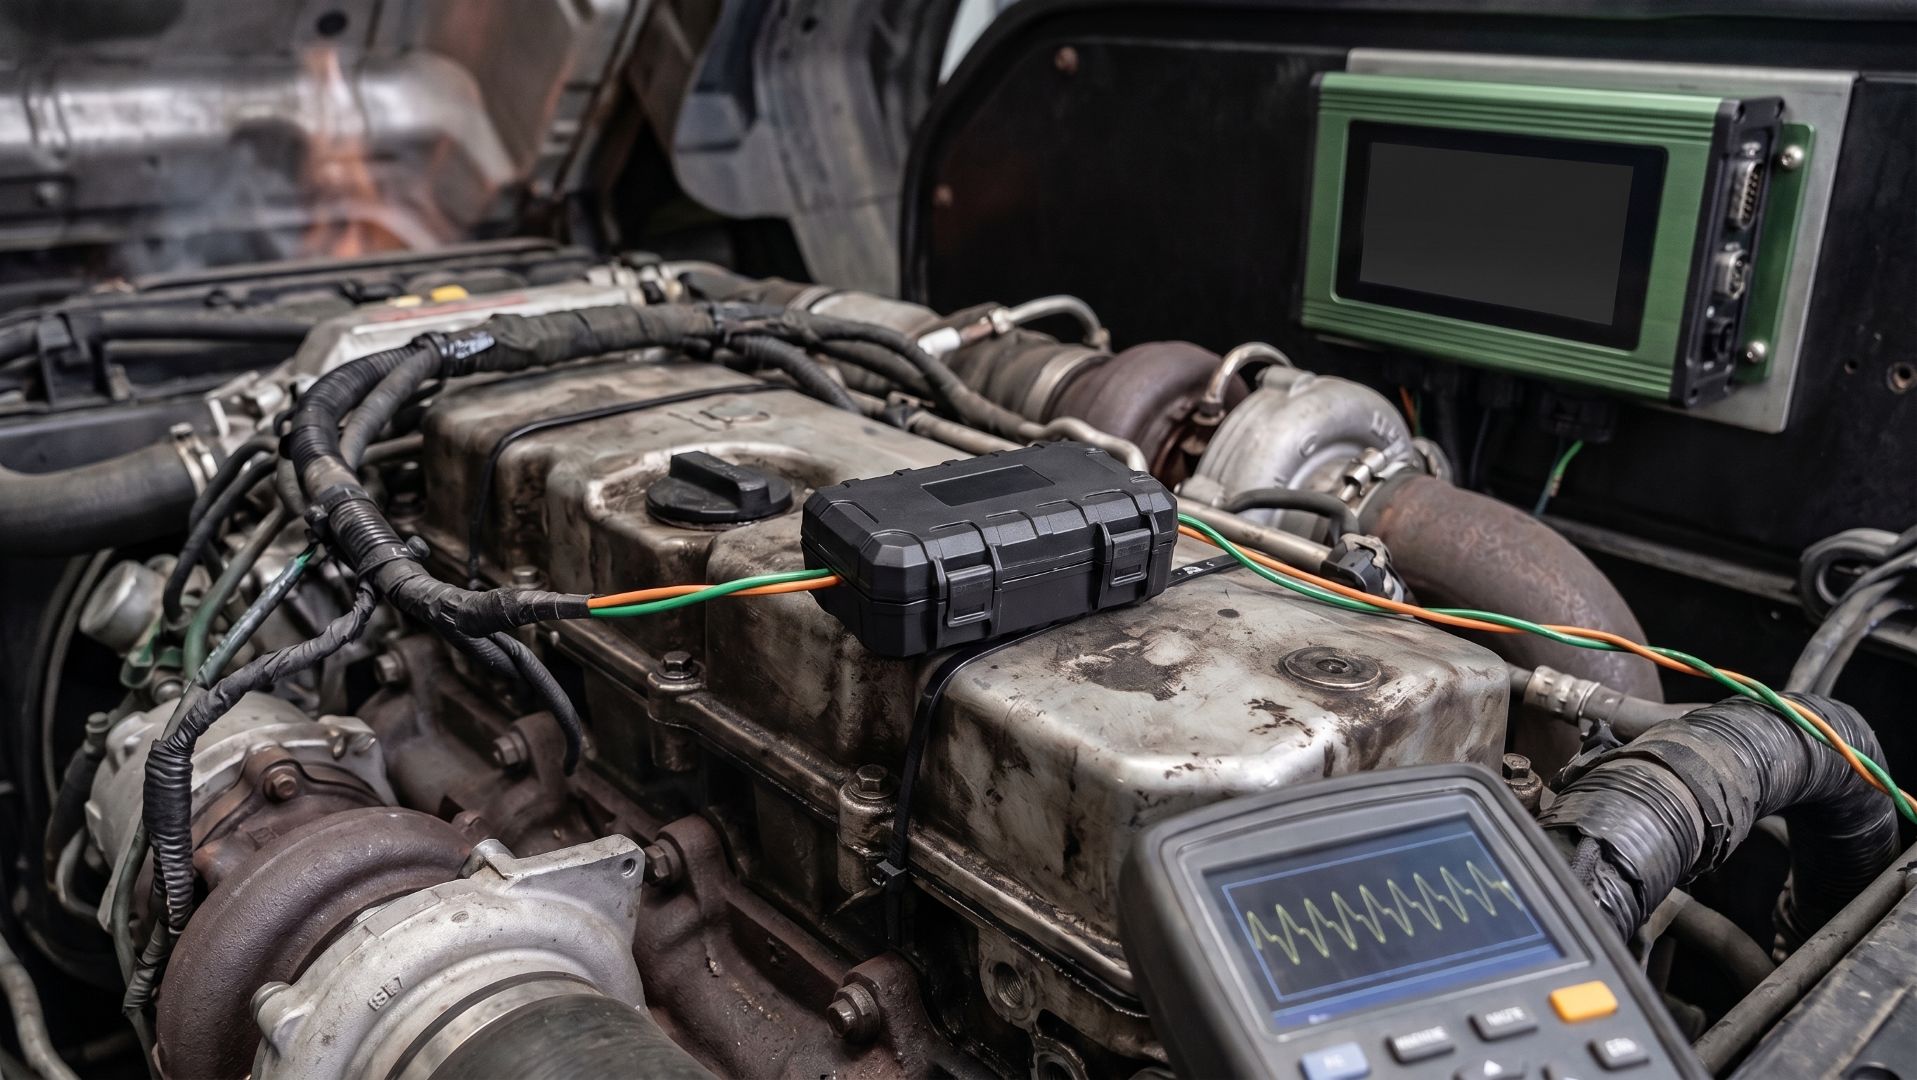
Un esempio concreto è rappresentato da E-Can2, progettato per leggere dal CAN bus J1939 il segnale digitale dei giri motore. Il dispositivo rileva gli RPM attraverso un sistema induttivo applicato esternamente alla coppia di cavi CAN-H e CAN-L.
Il segnale acquisito viene successivamente convertito in impulsi proporzionali al regime del motore, compatibili con un contatore fiscale dotato di ingresso in frequenza. In questo modo un dato presente sulla rete elettronica del mezzo può essere trasformato in un segnale utilizzabile da un altro dispositivo.
Comunicazione CAN: leggere i dati senza modificare il cablaggio
Uno degli aspetti interessanti del CAN bus J1939 è la possibilità di acquisire informazioni già presenti sulla rete del mezzo senza necessariamente intervenire sui collegamenti originali. La modalità di acquisizione, però, deve essere scelta in funzione del dato che si vuole leggere e dell’applicazione prevista.
E-Can2 utilizza una lettura induttiva, con un modulo che viene agganciato esternamente alla coppia CAN-H e CAN-L. Non è quindi necessario tagliare, spellare o interrompere i cavi del mezzo.
Nel caso specifico di E-Can2, il sistema è dedicato alla lettura degli RPM del motore e alla loro conversione in un segnale a impulsi. L’applicazione è quindi circoscritta a una precisa esigenza di acquisizione, e non equivale alla lettura indistinta di tutti i dati disponibili sulla rete CAN.
Lettura CAN non invasiva: perché può essere utile
La lettura dall’esterno del cablaggio permette di preservare l’impianto originale del mezzo. Secondo la documentazione del prodotto, l’installazione di E-Can2 non richiede modifiche fisiche o elettriche ai cavi e può essere completata in circa 15 minuti.
Questo approccio può essere utile soprattutto sui mezzi da lavoro nei quali si vuole integrare un sistema di acquisizione mantenendo invariata la configurazione originale del veicolo.
Dal CAN bus J1939 ai dati utilizzabili sul mezzo
Il CAN bus J1939 non è soltanto un sistema per trasmettere informazioni tra centraline: rappresenta una rete dalla quale è possibile acquisire dati utili anche per applicazioni esterne. Per farlo correttamente, occorre conoscere lo standard utilizzato, identificare il dato necessario e utilizzare un dispositivo compatibile.
E-Can2 mostra concretamente questo approccio. Il dispositivo acquisisce il segnale degli RPM dalla rete J1939 e lo converte in impulsi utilizzabili da un contatore fiscale compatibile con un ingresso in frequenza.
La scelta di una soluzione di acquisizione deve quindi partire dall’esigenza applicativa. Non tutti i dati presenti sulla rete hanno lo stesso formato e non tutti i dispositivi sono progettati per interpretarli. Una corretta integrazione richiede quindi compatibilità tra rete, dato da acquisire e sistema che dovrà utilizzarlo.
Il risultato è una comunicazione CAN che può diventare una fonte di dati operativi, senza necessariamente richiedere modifiche invasive al mezzo. Questo principio è particolarmente interessante quando si lavora con veicoli industriali, mezzi d’opera e macchine da lavoro dotati di rete J1939.